
AGV kaj AMR-robotoj fariĝas grava parto de modernaj fabrikoj, magazenoj, loĝistikaj centroj, kaj inteligentaj produktadsistemoj. Ĉar robotoj moviĝas al pli longaj funkciaj horoj kaj pli alta utiligo, elektado de kuirilaro ne plu estas simpla demando pri elekto de la plej granda kapacito.
La kuirilaro rekte influas rultempo, ŝargado de malfunkcio, robotpezo, sekureco, serva vivo, kaj totala operacia kosto.
Do, kiel kompanioj elektu la ĝustan kuirilaron por AGV aŭ AMR?
1. La AGV kaj AMR Merkato Movas Al Pli Alta Utiligo
La postulo pri moveblaj robotoj daŭre kreskas.
Laŭ Interagi Analizo, la tutmonda movebla robotmerkato antaŭvidas kreskos je averaĝa jara rapideco ĉirkaŭe 19% de 2024 al 2030, atingante proksimume $14 miliardo en 2030. La esplorado ankaŭ montras al daŭra transiro de tradiciaj AGV-oj al pli flekseblaj AMR-sistemoj.
Yano Research Institute taksis tutmondajn AGV kaj AMR-sendaĵojn proksimume 286,235 unuoj en 2025, kun la merkato atendita atingi proksimume 1.38 miliono da unuoj per 2030.
Ĉi tiuj tendencoj estas gravaj por baterioprovizantoj ĉar pli alta robotdeplojo signifas pli altajn postulojn por:
- Pli longa funkciada tempo
- Pli rapida ŝarĝo
- Pli da ŝarĝaj cikloj
- Pli bona bateria administrado
- Pli malalta bontenado
- Fidinda flota operacio
Alivorte, la baterio fariĝas parto de la ĝenerala produktiveca sistemo de la roboto.
2. Komencu Kun la Fakta Potenco-Konsumo de la Roboto
La unua paŝo en elektado de baterioj estas kompreni la realan operacian profilon de la roboto.
Ŝlosilaj parametroj inkluzivas:
| Parametro | Kion Kontroli |
|---|---|
| Tensio | 24V, 48V aŭ alia sistemtensio |
| Meza Potenco | Normala operacia konsumo |
| Pinta Potenco | Akcelo, levado kaj grimpado |
| Runtime | Bezonataj funkciaj horoj |
| Utila ŝarĝo | Roboto + maksimuma ŝarĝo |
| Labora Ciklo | Kontinua, intermita aŭ 24/7 |
| Ŝarĝo | Plena ŝarĝo, ŝanco ŝargado aŭ interŝanĝado |
Averaĝa potenco sole ne sufiĉas.
AMR povas konsumi relative malmulte da energio dum krozado, sed potenca postulo povas signife pliiĝi dum akcelado, levante, turnante, aŭ transporti pezan ŝarĝon.
Tial, la baterio devas subteni ambaŭ kontinua kurento kaj pinta kurento.
3. Kiom da Bateria Kapacito Bezonas AGV aŭ AMR?
Simpla deirpunkto estas:
Bezonata Energio = Meza Potenco × Funkcia Tempo
Ekzemple, se AMR konsumas mezumon de 500W kaj bezonas funkcii por 8 horoj:
500W x 8h = 4kWh
Tamen, la baterio normale ne estu elektita je precize 4kWh.
Diseñistoj ankaŭ devus konsideri:
- BMS-limoj
- Konvertiĝaj perdoj
- Baterio maljuniĝo
- Temperaturo
- Sekureca rando
- Uzebla profundo de malŝarĝo
Pli praktika aliro estas kalkuli la energibezonon bazitan sur la roboto vera devociklo prefere ol ĝia teoria maksimumo.
4. Real-Mondaj Robotoj Montras Kial Rultempo Gravas
Nunaj komercaj AMR-oj pruvas, ke funkciada tempo kaj ŝarĝa strategio estas proksime ligitaj.
Ekzemple, La LD-250 de OMRON povas porti ĝis 250 KG kaj provizas ĝis 13 horoj da funkciado sen utila ŝarĝo aŭ 10 horojn kun plena utila ŝarĝo. Ĝia specifita ŝarga tempo de 20% al 80% estas proksimume 2 horoj kaj 10 minutoj.
Ĝia pli granda MD-650/900-platformo estas taksita ĝis 650–900 kg utila ŝarĝo, kun proksimume 10 horoj da rultempo sen utila ŝarĝo kaj 8 horojn kun plena utila ŝarĝo, dum la 20–80% ŝarĝa tempo estas listigita nur proksimume 19.6 minutoj.
Ĉi tiu komparo reliefigas gravan punkton:
Bateria elekto ne temas nur pri kapablo. Ŝarga rapideco kaj operacia strategio povas esti same gravaj.
5. LiFePO4 Estas Forta Elekto por Multaj AGV kaj AMR-Aplikoj
Por industriaj moveblaj robotoj, Litio-jonaj baterioj fariĝis ĉiam pli la preferata teknologio pro sia kombinaĵo de energia denseco, ŝarĝa rendimento, ciklo vivo, kaj prizorgaj postuloj.
Inter litio-kemioj, LiFePO4 (LFP) estas precipe alloga por multaj AGV kaj AMR-aplikoj.
Ĝiaj ĉefaj avantaĝoj inkluzivas:
- Bona termika stabileco
- Fortaj sekurecaj trajtoj
- Longa ciklo vivo
- Malalta bontenado
- Bona toleremo por ofta ŝarĝo
- Konkurenciva totalkosto de posedo
Por robotoj funkciigantaj en magazenoj kaj fabrikoj, ĉi tiuj trajtoj povas esti pli gravaj ol atingi la plej altan eblan energidensecon.
NMC daŭre povas esti alloga kie pezo kaj fizika grandeco estas la plej altaj prioritatoj, sed LFP ofte estas praktika deirpunkto por industriaj moveblaj platformoj.
6. Ŝarga Strategio Povas Esti Pli Grava Ol Bateria Grandeco
Tradicia bateria pensado ofte sekvas:
Laboro → Baterio Malplena → Reŝargi → Laboru Denove
Por modernaj AMR-flotoj, malsama aliro fariĝas ĉiam pli ofta:
Laboro → Mallonga Ŝarĝo → Laboro → Mallonga Ŝarĝo
Ĉi tio estas konata kiel ŝanco ŝargado.
Ekzemple, OTTO AMR uzas oportunisman ŝargan strategion, kiu sendas robotojn por ŝargi inter laboroj. La kompanio raportas ŝarĝajn tempojn de 10% al 90% intervalante de 18 minutoj al 60 minutoj, depende de la AMR-modelo.
Ĉi tiu aliro povas redukti malfunkcion sen postuli ekstreme grandan kuirilaron.
Por alt-uzaj magazenoj, la plej bona baterio povas do esti tiu kiu subtenas ofta parta ŝarĝo kaj rapida reŝargo, prefere ol simple havi la plej grandan kWh-kapaciton.
7. Bateria Interŝanĝo Povas Pliigi Flotan Haveblecon
Alia solvo estas modula bateria interŝanĝo.
La baza koncepto estas:
Baterio A → Roboto Laboranta
Baterio A → Ŝargado
Baterio B → Roboto Laboranta
Ĉi tio povas esti speciale utila por:
- 24/7 magazenoj
- Fabrikaj plantoj
- Distribucentroj
- Pezaj AGVoj
- Grandaj robotaj flotoj
Anstataŭ fari unu kuirilaron ekstreme granda, telefonistoj povas konservi plurajn bateriojn kaj turni ilin laŭ produktadpostuloj.
Ĉi tio ankaŭ povas simpligi prizorgadon kaj flotadministradon.
8. BMS kaj Komunikado Estas Kritikaj
Moderna AGV/AMR-kuirilaro ne estas simple kolekto de bateriaj ĉeloj.
La Bateria Administra Sistemo (BMS) respondecas pri monitorado kaj protektado de la kuirilaro.
Gravaj funkcioj inkluzivas:
- Superŝarĝa protekto
- Protekto kontraŭ malŝarĝo
- Superflua protekto
- Protekto kontraŭ mallonga cirkvito
- Monitorado de temperaturo
- Ĉela ekvilibro
- Monitorado de SOC
- Monitorado de SOH
Por inteligentaj robotoj, komunikado ankaŭ estas grava.
Baterio eble bezonos komuniki kun la robotregilo aŭ flot-administra sistemo per interfacoj kiel ekzemple CAN aŭ RS485.
Ĉi tio permesas al la roboto scii kiam la kuirilaro bezonas ŝargi kaj helpas malhelpi neatenditajn haltojn.
9. Ne Forgesu Pezon, Grandeco kaj Operacia Medio
Bateria kapacito ne povas esti konsiderita sendepende de fizika dezajno.
Pli granda baterio provizas pli da energio, sed ĝi ankaŭ aldonas:
Pezo + Kosto + Spacaj Postuloj
Plia bateripezo povas pliigi la energion necesan por movado, precipe por movaj robotoj kiuj akcelas ofte aŭ funkciigas sur deklivirejoj.
La operacia medio ankaŭ estas grava.
Por subĉielaj AGV-oj aŭ robotoj laborantaj en malvarmaj medioj, bateria rendimento ĉe malaltaj temperaturoj kaj ŝarĝa protekto bezonas specialan konsideron.
Por endomaj stokejoj AMRs, vibrado, polvo, humideco, funkcia temperaturo, kaj ŝarga ofteco ankaŭ devus esti inkluzivita en la bateriospecifo.
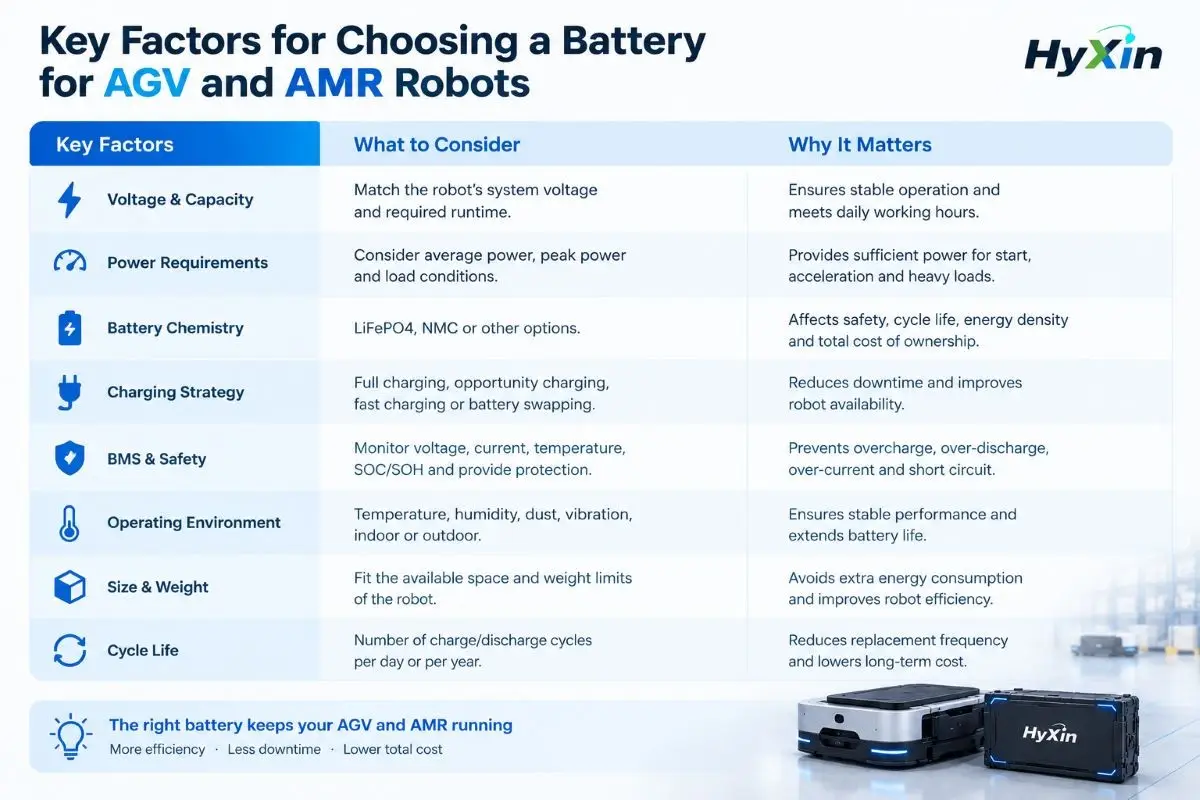
10. Praktika AGV/AMR-Bateria Elekta Kontrollisto
Antaŭ kontakti baterian provizanton, difini ĉi tiujn parametrojn:
| Ero | Rekomendita Demando |
|---|---|
| Tensio | Kian tensio postulas la roboto? |
| Kapacito | Kiom da kWh necesas por laborciklo? |
| Pinta Fluo | Kio estas la maksimuma tuja ŝarĝo? |
| Runtime | Kiom da horoj devas funkcii la roboto? |
| Kemio | LFP, NMC aŭ alia kemio? |
| Ŝarĝo | Plena ŝarĝo, oportuna ŝargo aŭ interŝanĝo? |
| BMS | Kiaj protekto- kaj komunikaj funkcioj estas postulataj? |
| Dimensioj | Kia spaco estas disponebla por la baterio? |
| Pezo | Kio estas la maksimuma akceptebla pezo? |
| Medio | Kiajn temperaturojn kaj kondiĉojn alfrontos la roboto? |
| Cikla Vivo | Kiom da cikloj estas atenditaj ĉiujare? |
Ĉi tiu informo donas al fabrikanto de kuirilaro sufiĉajn datumojn por evoluigi pli precizan solvon.

11. Kie HyXin Konvenas al AGV kaj AMR-Bateria Solvoj
Por AGV kaj AMR-produktantoj, norma baterio ne ĉiam estas la plej bona solvo.
HyXin temigas LiFePO4-kuirilarojn kaj personecigitajn kuirilarajn solvojn, permesante al bateriospecifoj esti egalitaj al la postuloj de malsamaj maŝinoj kaj aplikoj. Ĝia personigo-procezo kovras bateriospecifojn, paka dezajno, prototipado, kaj produktado.
Por projekto AGV aŭ AMR, HyXin povas taksi ŝlosilajn parametrojn kiel ekzemple:
Tensio + Kapacito + Pinta Fluo + Runtime + BMS + Dimensioj + Ŝargaj Postuloj
Ĉi tiu aliro estas precipe utila kiam la roboto postulas nenorman baterion, specifaj komunikaj funkcioj, aŭ personecigita operacia profilo.
La celo ne estas simple provizi kuirilaron kun pli da kapablo, sed krei baterian sistemon, kiu funkcias efike kun la tuta roboto.
Konkludo
Elekti kuirilaron por roboto AGV aŭ AMR estas finfine ekvilibro inter energio, potenco, pezo, sekureco, ŝarĝrapideco, ciklo vivo, kaj totalkosto de posedo.
Por multaj industriaj aplikoj, LiFePO4 ofertas praktikan kombinaĵon de sekureco, longa ciklo vivo, kaj fidinda agado.
Tamen, ne ekzistas universala baterio, kiu estas perfekta por ĉiu roboto.
Malpeza magazeno AMR, a 250 kg transportroboto, kaj peza AGV povas postuli tute malsamajn bateriajn agordojn.
Ĉar AGV kaj AMR-flotoj daŭre disetendiĝas, la baterio iĝas ĉiam pli grava parto de robota sistemo-dezajno.
La ĝusta demando do ne estas:
“Kiom granda estu la baterio?”
Ĝi estas:
"Kiel la baterio povas provizi la bezonatan energion kaj potencon konservante la roboton produktiva dum la plej granda parto de la labortago kiel eble?”
Por robotproduktantoj, preni ĉi tiun decidon frue—kaj labori kun bateria provizanto kapabla personigi—povas plibonigi rultempon, redukti malfunkcion, kaj malaltigi la longperspektivan operacian koston de la tuta floto.
Por pliaj informoj, bonvolu kontakti ni.